项目定位
用硅胶气腔的形变,探索颈后的触觉提示。
项目从伏案工作中的颈部活动提醒出发。我希望提示可以通过身体被感知,因此将探索集中在局部气压的触觉形式,以及模块如何佩戴在颈后。
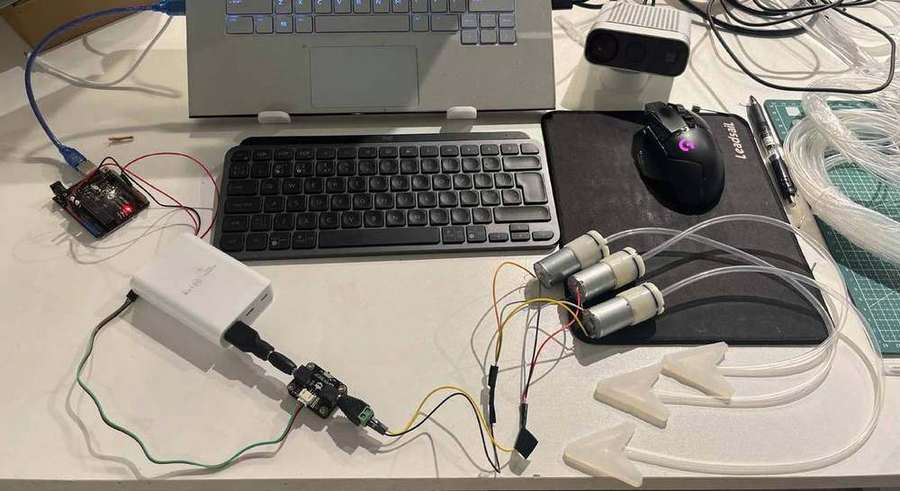
原型用深度相机获取动作输入,再通过控制器驱动气泵。实体制作围绕模块尺寸、内部气腔和颈部贴合展开;轻柔、易感知且不打断工作是期望的体验,尚未完成验证。
设计问题如何通过硅胶气腔的形变,在颈后产生局部触觉提示?模块的尺寸、腔体和佩戴位置应如何调整?
研究与关键转向
从手部提醒动作出发,选择气动反馈的探索方向。
提醒动作比较
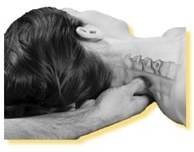
我比较了敲、推、捏等动作,将局部轻捏作为气动反馈的体验参考。气囊能否复现这种感受,仍需要佩戴测试。
动作探索
前期我用肌电信号观察不同转颈动作的差异,最终原型用深度相机识别动作。
反馈边界
前期材料记录了两人的按摩后姿态观察。这属于按摩探索,不能作为最终气动原型的用户测试结果;后续制作聚焦在身体提示的形式。
 抬
 揉
 敲
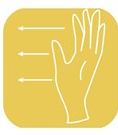 推
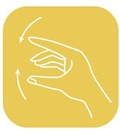 捏
舒适度 × 轻柔度(概念比较,非用户评分)
舒适轻柔这组概念比较将轻捏作为目标体验,气动反馈的实际感受尚待验证。
不灵活不适轻柔
有压力感轻柔直接
舒适符合身体习惯轻柔
胸锁乳突肌表面电极 · 三种颈部动作 · 对比静止与动作状态
向右转头
Turn right · 胸锁乳突肌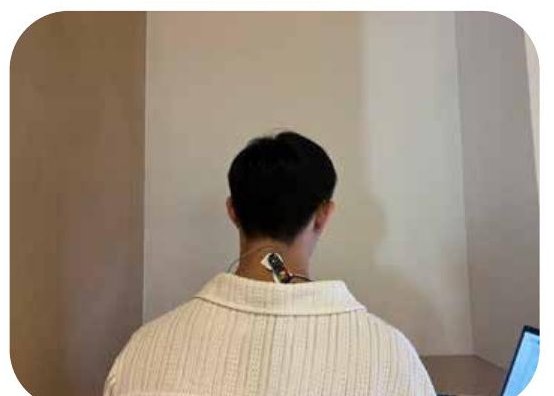
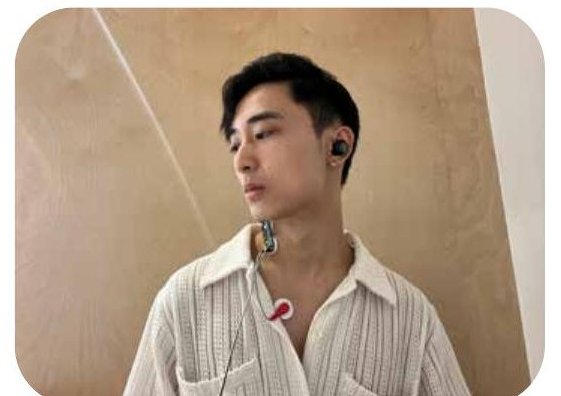
向左转头
Turn left · 胸锁乳突肌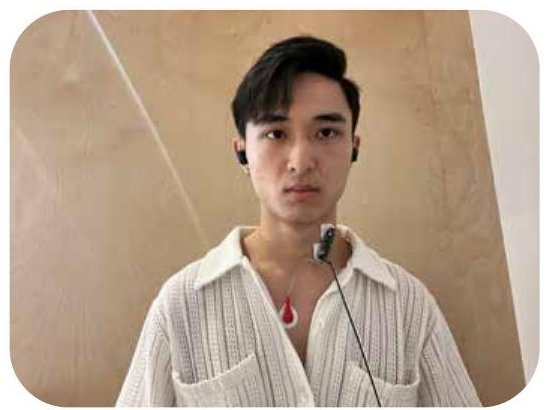
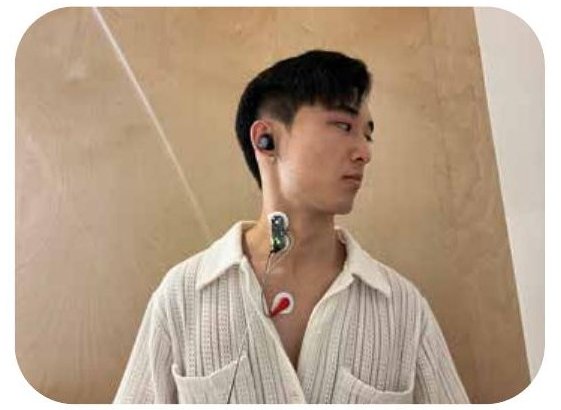
抬头与低头
Up & down · 胸锁乳突肌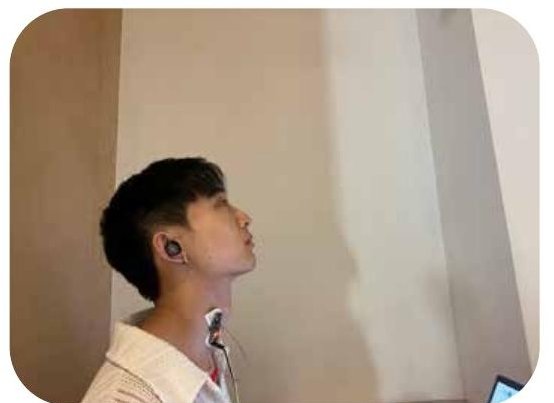
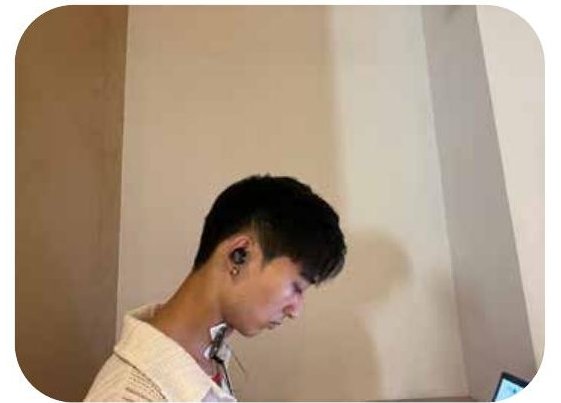
转头、抬头与低头都会让胸锁乳突肌产生可区分的波形变化,颈部动作可以被 EMG 感知。但表面电极需要贴附皮肤并连线采集,作为日常提醒设备过于侵入,因此最终系统改用环境侧的 Kinect 深度相机。
测试范围是提醒方式与气动原型,长期健康效果未验证。
最终方案聚焦气动交互与提醒体验。
原型链路
感知发生在环境中,反馈发生在身体上。
感知端依赖环境中的 Kinect 深度相机与电脑,反馈端由控制器、气泵和硅胶模块组成。这一阶段探索的是动作输入与充气输出的连接。
从动作感知到身体回应:用户流程
| 交互层级 | 01开始使用 | 02感知与判断 | 03气动提示 | 04回应与回顾 |
|---|---|---|---|---|
| 使用者 | 佩戴模块并开始工作 | 自然活动颈部 | 感到局部压力提示 | 活动颈部并查看记录 |
| 可见反馈 | 电脑端显示设备状态 | 动作状态与使用记录 | 硅胶气囊短暂充起 | 屏幕回顾与强度设置 |
| 系统处理 | 连接深度相机与控制器 | 识别动作,按设定逻辑判断 | Arduino 控制气泵 | 更新记录,进入下一轮 |
原故事板中的两条路径
- 工作后才察觉颈部不适
- 短暂按摩或活动
- 回到工作后再次忽略身体
- 工作中识别动作状态
- 气囊给出局部压力提示
- 使用者活动颈部,再回到工作
预期使用情境;长期使用效果待测试。
设备与人的反馈闭环
- 深度相机输入颈部动作
- 电脑端分析与显示状态
- 气动模块将判断转为局部压力
- 使用者回应提示,动作重新成为输入
捕捉颈部转动
判断动作与次数
发送执行信号
控制充气时间
产生局部压力提示
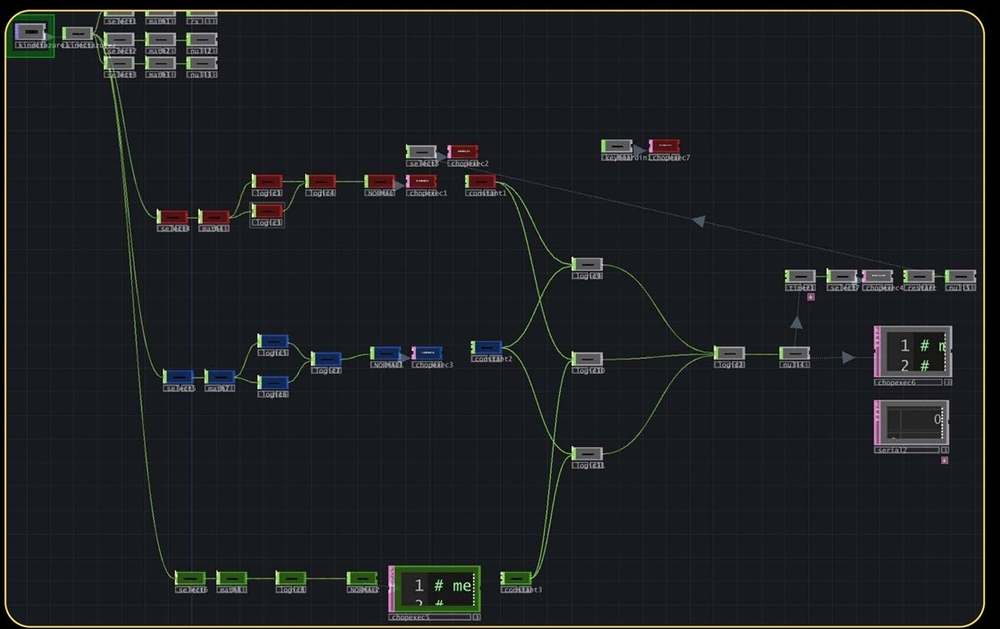
- 01颈部角度Kinect 输入
- 02方向判断左 · 右 · 抬头 · 低头
- 03触发条件幅度与次数达到阈值
- 04气泵充气串口发送触发信号
气动原型
从大模块到小气腔,逐步调整充气形变与佩戴尺寸。
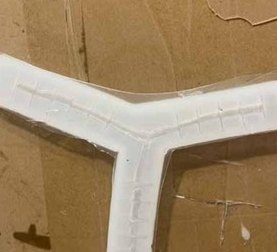
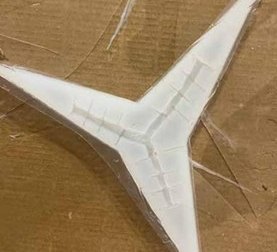
Y 形大模块:直接,但不成立
第一版想用较大的模块产生明显推力。试戴时,模块太大,戴在颈后不合适。
三角形小模块,比较两版腔体
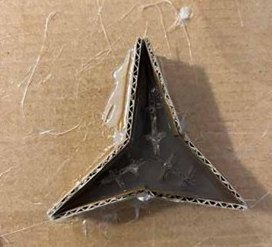
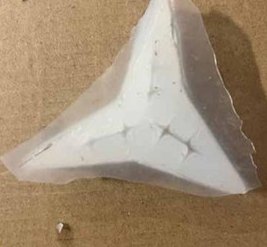
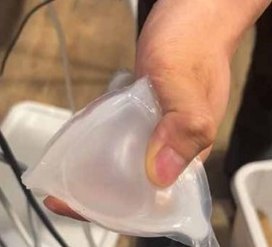
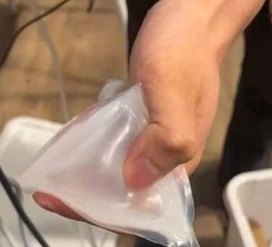
我把模块缩小成三角形,做了两种内部气腔,比较它们能否稳定充气。
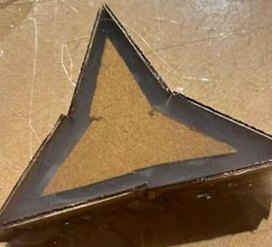
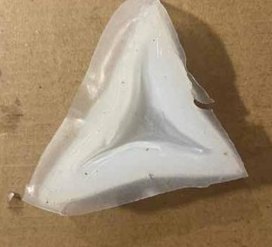
能充满气,再向颈部曲线靠拢
两种气腔都能充满,但模块的轮廓还贴不住颈后。我继续调整外形,让气囊更贴合颈部曲线。
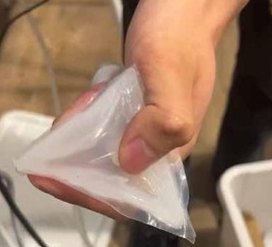
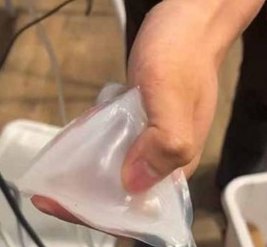
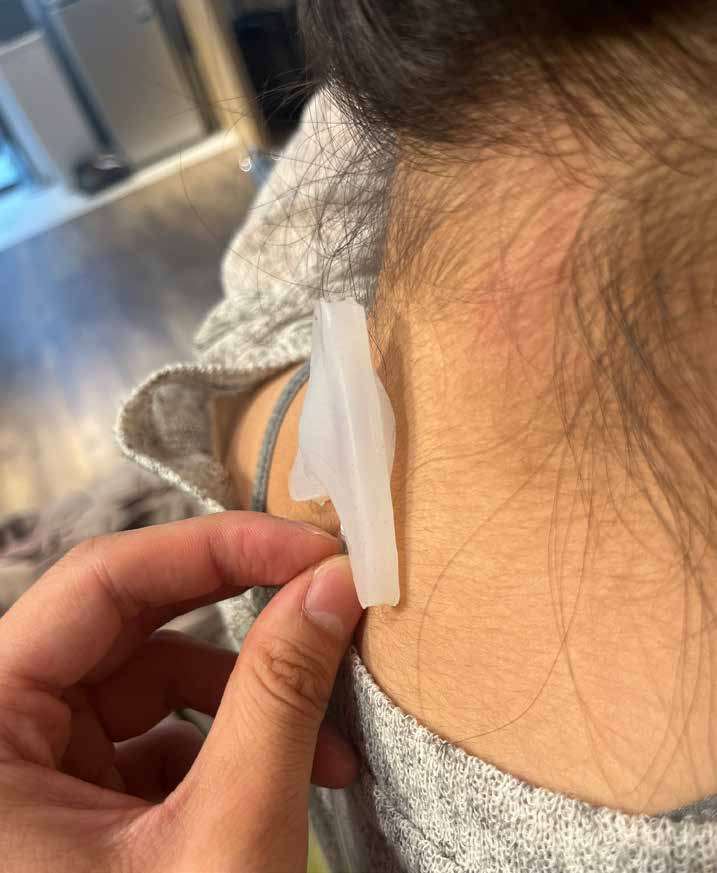
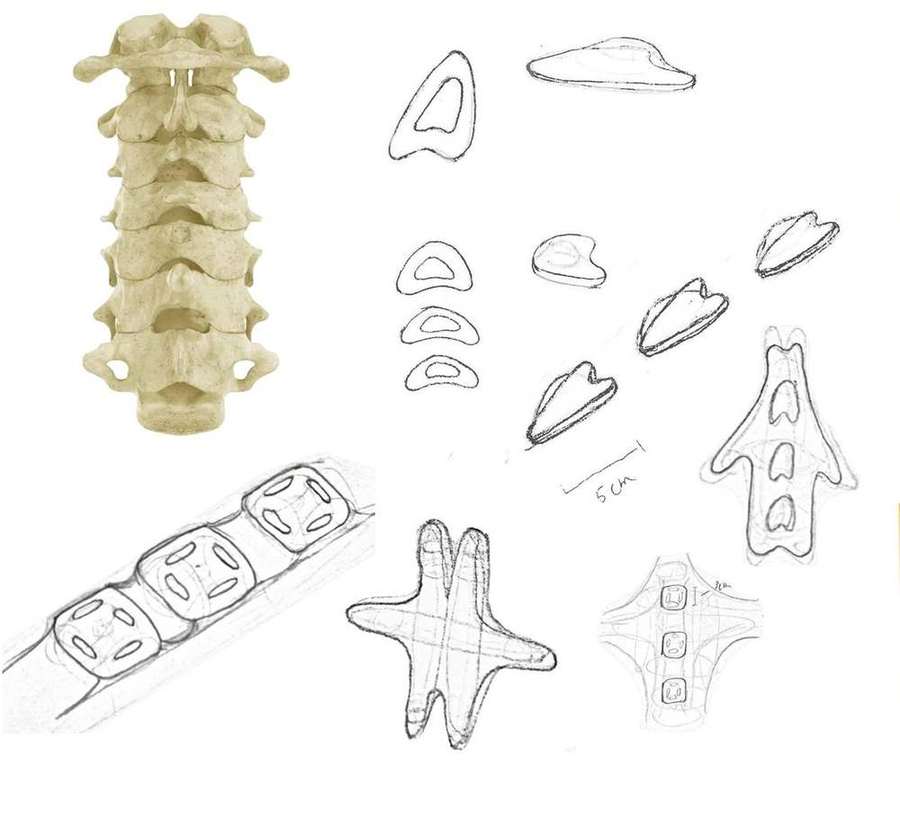
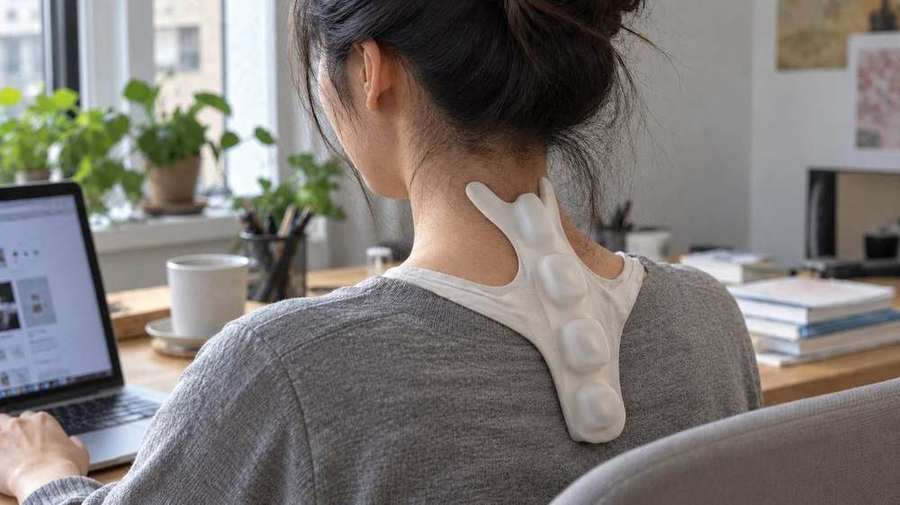
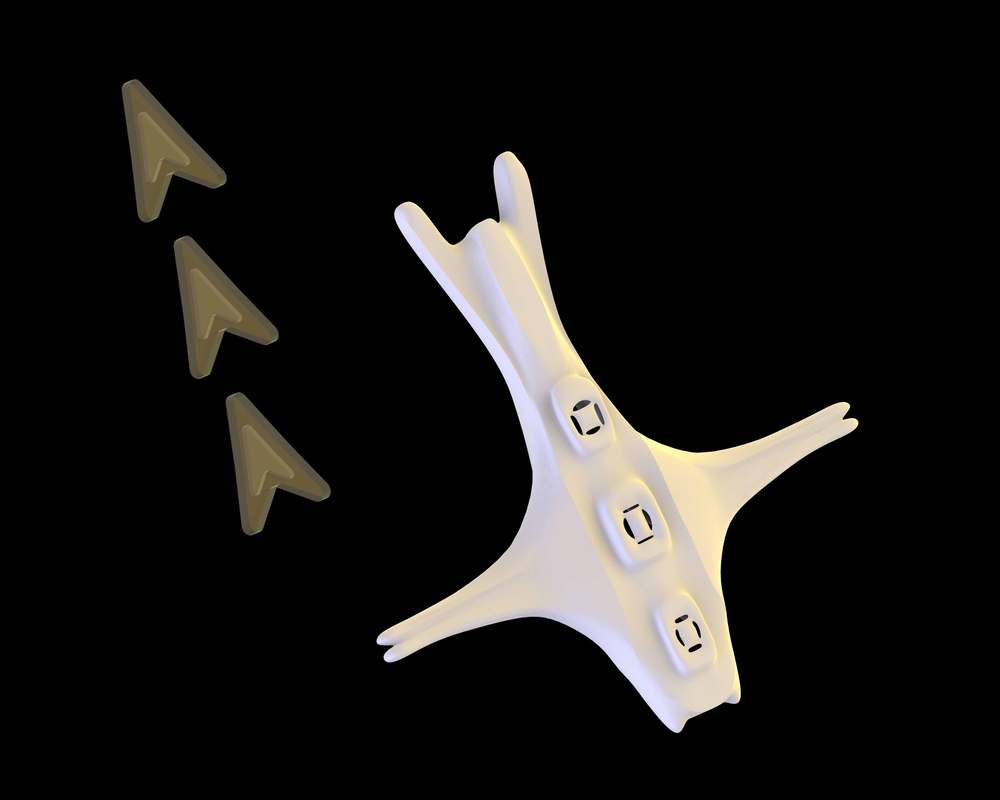
单元形态直接源于人体脊椎:一节椎骨就是一个圆钝的承力单元,多节叠合形成既灵活又能逐段支撑的结构。Necko 把这一逻辑转译为气囊——每枚圆角方枕式单元对应一节椎骨,三枚沿颈后纵向排列,探索充气后贴近颈部的局部触觉提示。最初的想法是外骨骼式支撑,正是从脊椎的分段结构中收窄出现在的模块形态。
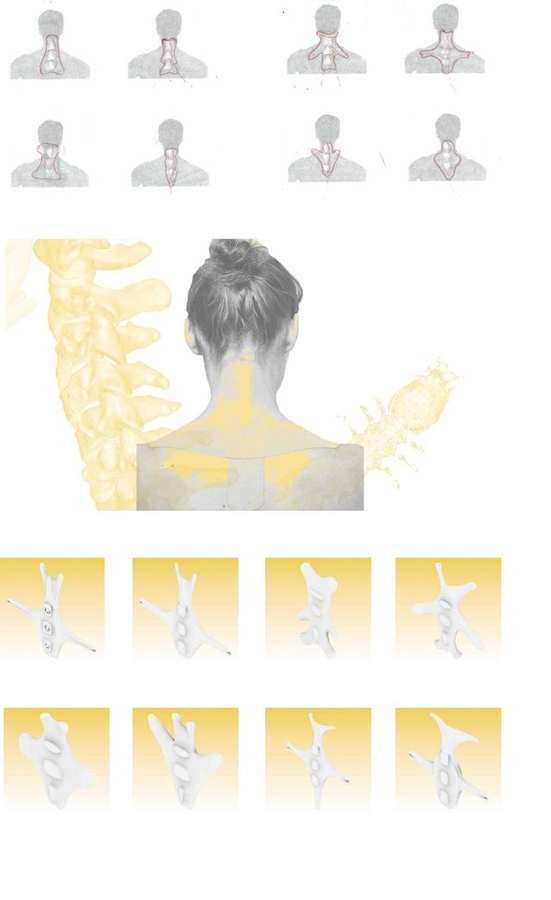
背部佩戴外壳的轮廓探索,以及三枚气囊模块在外壳上的布局——排列方式延续脊椎的纵向分段节奏。
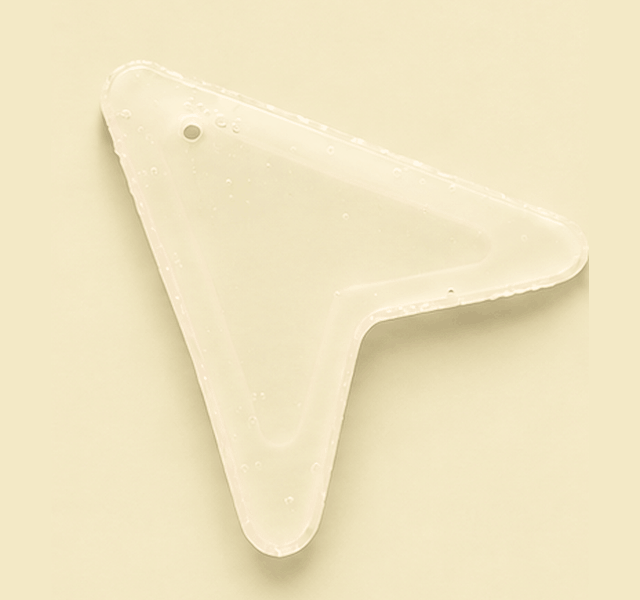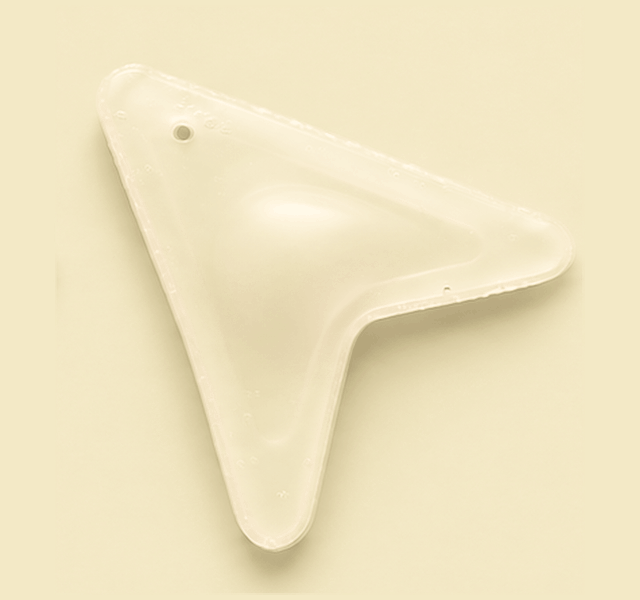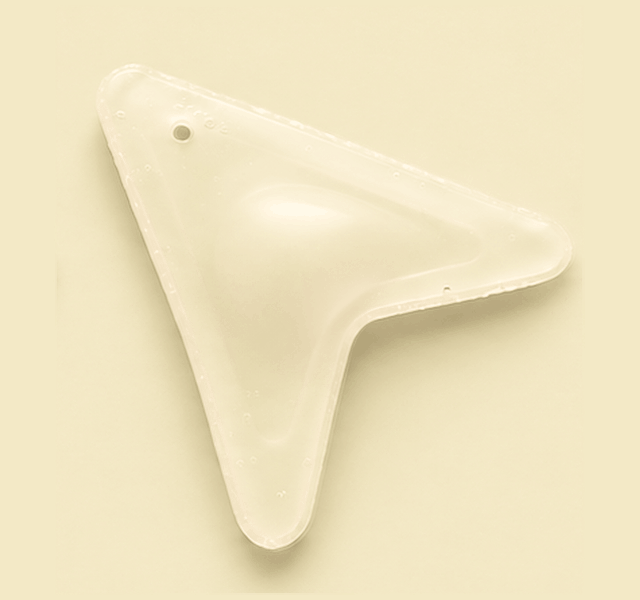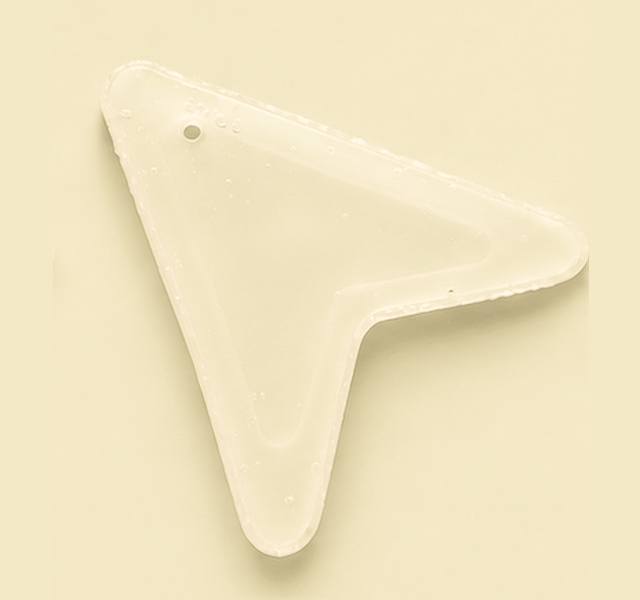
硅胶单元的充气循环示意:中央气腔由扁平逐渐鼓起,再恢复低轮廓状态。
形态探索与机制示意
结合佩戴位置,探索模块的排列与形变。
以下为形态与机制示意;已完成的实体实验见上方气动原型,完整佩戴效果待测试。
结果与反思
完成动作到充气的原型连接,探索模块如何贴近颈部。
我连接了深度相机、TouchDesigner 与气动控制链路,并制作多版硅胶模块。初版过大,我随后缩小模块、比较两种气腔,并继续调整轮廓与佩戴位置。现有照片记录了充气形变和试戴过程。
这轮制作让我将注意力从外形转向气腔结构与身体接触。模块能够充气,还不足以说明提示能被理解或接受。当前规则也尚未证明能选择合适的提醒时机;提醒感知、舒适度与工作干扰仍未完成验证。